Le défi
À l’échelle microscopique, les forces visqueuses dominent les forces d’inertie. Un micro-robot doit donc adopter un mouvement adapté pour se déplacer dans un fluide.
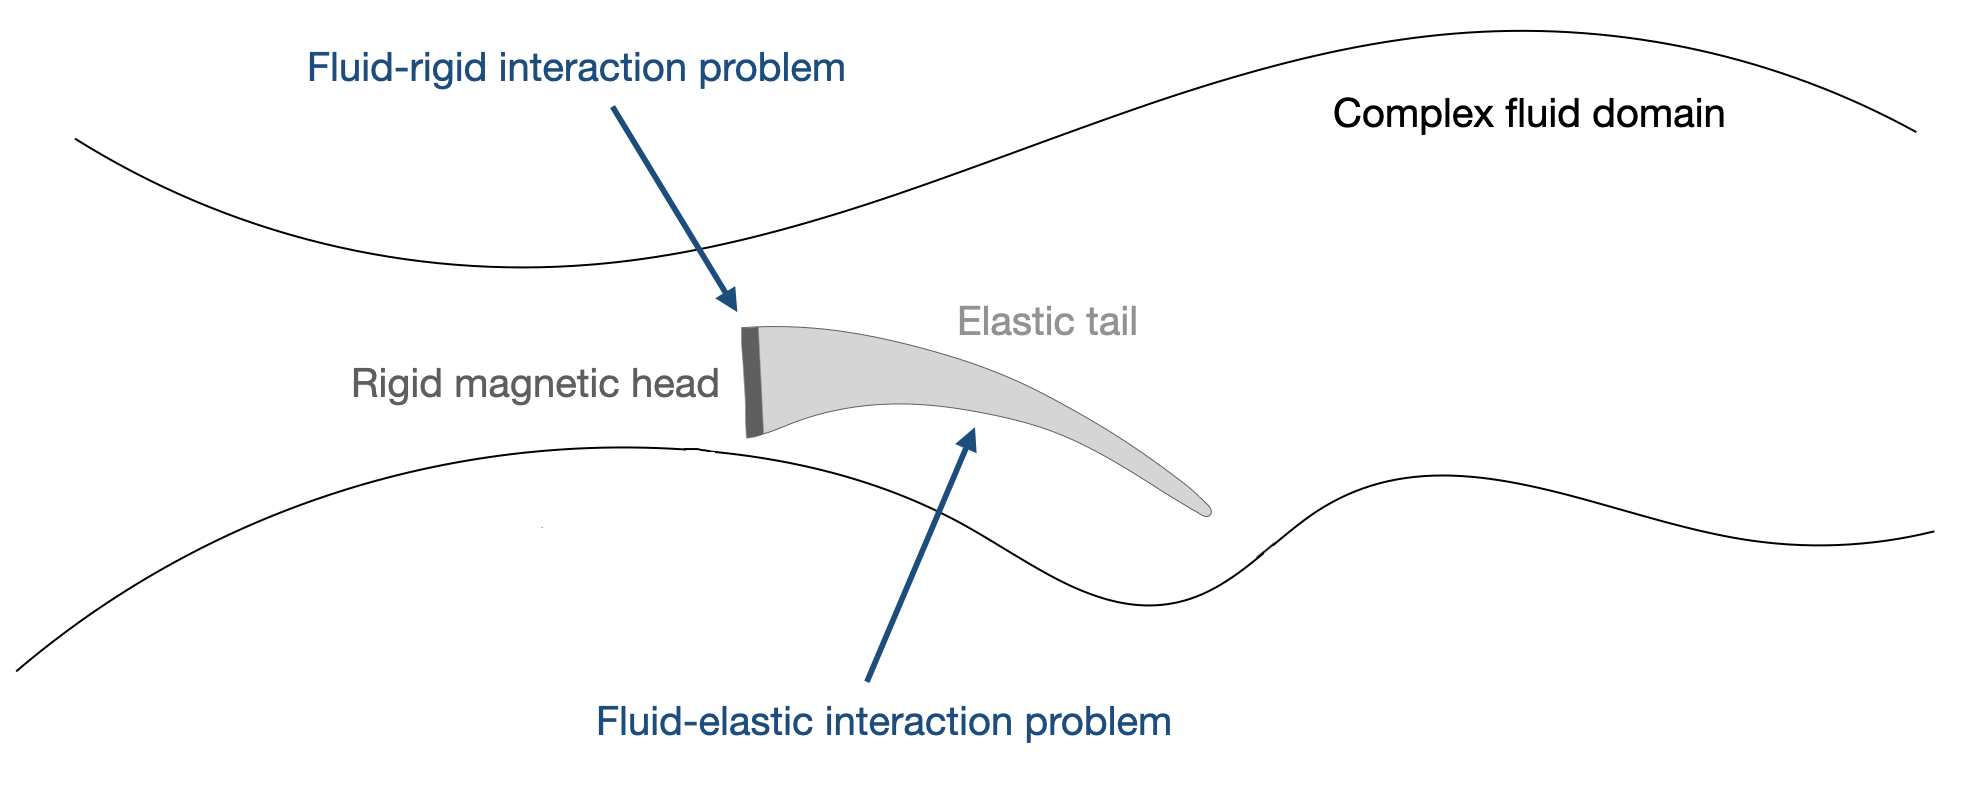
Les travaux portent sur les micro-nageurs dans des environnements complexes et confinés, notamment les nageurs élastiques pilotés par un champ magnétique externe. Ils associent mécanique des fluides, simulation numérique et optimisation, avec des perspectives d’applications médicales.
Les objectifs
- Contrôler le micro-nageur à proximité de parois et d’obstacles.
- Optimiser sa forme et ses paramètres.
- Comparer les résultats numériques avec des expériences.
Recherche actuelle
Les recherches relient la modélisation des micro-nageurs aux méthodes d’optimisation multi-fidélité et de calcul haute performance développées dans SAGE-HPC.
Les travaux antérieurs comprennent les recherches de Céline Van Landeghem sur la micro-natation dans des environnements complexes et l’étude des micro-nageurs magnétiques au sein d’ANR NEMO. Les soutiens actuels et antérieurs sont détaillés dans la section financements ci-dessous.
Les outils et la collaboration
Les simulations reposent sur Feel++ pour modéliser les écoulements et leurs interactions avec les nageurs et les obstacles. Les travaux relient la modélisation numérique à la conception et au contrôle des micro-nageurs.
Contexte historique
La présentation archivée du 21 octobre 2019 décrivait une collaboration sur les micro-nageurs magnétiques entre Cemosis, Inria Sophia-Antipolis et le laboratoire ISIR. Elle citait le Labex IRMIA et le défi CNRS InfIniti 2018–2020 comme financements de cette phase antérieure.